Maritime Überwachung aus lokaler Entwicklung
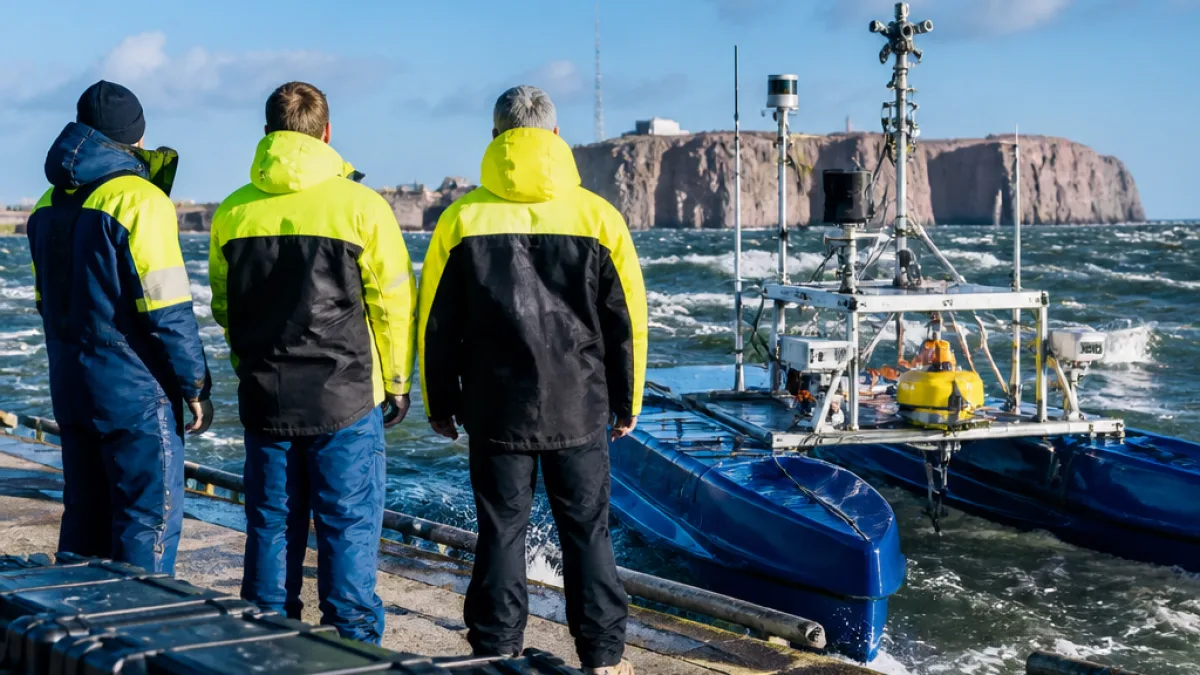
Bremerhavener Ingenieurstudierende haben eine kleine, teilautonome Plattform so erweitert, dass sie künftig Hafengebiete besser überwachen und fremde Wasserfahrzeuge erkennen kann. Für ihr Praxisprojekt reisten Theresa Mevenkamp, Johannes Lutz und Tom Reichert von der Hochschule Bremerhaven gemeinsam mit dem Deutschen Zentrum für Luft- und Raumfahrt (DLR) nach Helgoland, wo sie ein sogenanntes
„Blueboat“mit mehreren Sensorsystemen ausgestattet und getestet haben.
Das Fahrzeug, das äußerlich an einen kleinen Katamaran erinnert, kann vorgegebene Wegpunkte autonom anfahren. Die Studierenden bauten eine zusätzliche Plattform auf das Boot und installierten mehrere Überwachungssysteme. Ziel ist es, ein genaueres Lagebild in maritimen Einsatzräumen zu ermöglichen und unbefugte Wasserfahrzeuge zu detektieren und zu dokumentieren.
Sensorik und Tests — was eingebaut wurde
Für die Kombination aus Oberflächen- und Unterwassererkennung setzten die Beteiligten auf folgende Hauptkomponenten:
- 360-Grad-Kamerasystem zur Livebildübertragung
- LiDAR (Laser-Entfernungsmessung) zur Unterstützung von Navigation und Objekterkennung
- Sonar zur Untersuchung des Meeresbodens und zur Übertragung von Unterwasserbildern an Land
Bei den Testfahrten auf offener See blieben Steuerung und Kameratransfer stabil, sodass erste Funktionen erfolgreich erprobt werden konnten. Wesentliche Verbesserungen erzielte das Team zudem bei der Funkverbindung: Die Reichweite stieg von ursprünglich 250 Metern auf 1,8 Kilometer.
| Merkmal | Vor dem Umbau | Nach dem Umbau |
|---|---|---|
| Funkreichweite | 250 m | 1,8 km |
| Umrüstzeit | – | 20–30 Minuten |
Technische Grenzen und Anpassbarkeit
Trotz der erfolgreichen Tests stießen die Studierenden auch auf Herausforderungen: Durch die zusätzliche Sensorik und die Einflüsse von Wind wurde das Fahrzeug kopflastig, und Seegang sowie Gewichtsverteilung erschwerten präzise Sonarmessungen. Diese Einschränkungen zeigen, dass maritime Kleinsysteme für den Echtbetrieb weiter optimiert werden müssen.
Positiv bewertet wird dagegen die modulare Bauweise: Die Ausrüstung kann laut Projektangaben flexibel angepasst werden, sodass das Boot innerhalb von 20 bis 30 Minuten umgerüstet werden kann. Dies ermögliche ein schnelles Anpassen an verschiedene Einsatzszenarien, etwa reine Sichtüberwachung, Tiefenmessungen oder kombinierte Detektion.
Relevanz für Bremerhaven
Bremerhaven ist als Hafenstandort und Zentrum maritimer Forschung auf technische Lösungen angewiesen, die Überwachung, Sicherheit und Datenlage verbessern. Die Kombination aus Hochschule und DLR auf Helgoland ist ein Beispiel dafür, wie lokale Expertise und Forschungseinrichtungen praktische Anwendungen entwickeln können. Mögliche Einsatzfelder reichen von ergänzender Hafenüberwachung über Umweltdienste bis zu Forschungsaufgaben, in denen kleinformatige, flexible Plattformen vorteilhaft sind.
Konkrete Pläne für den Einsatz in Bremerhaven wurden im vorliegenden Bericht nicht genannt; das Projekt liefert jedoch wichtige Erkenntnisse über Reichweite, Modularität und betriebliche Grenzen solcher Plattformen. Weitere Anpassungen und Folgeversuche dürften notwendig sein, bevor eine dauerhafte Integration in Betreiberkonzepte von Häfen oder Behörden erfolgen kann.
Die Arbeit der drei Studierenden zeigt, dass an lokalen Hochschulen praxisnahe Lösungen für maritime Herausforderungen entstehen können — auch wenn technische Feinabstimmungen und robuste Betriebsbedingungen noch Gegenstand weiterer Entwicklung bleiben.